Domain laufshorts.de kaufen?
Wir ziehen mit dem Projekt
laufshorts.de um.
Sind Sie am Kauf der Domain
laufshorts.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain laufshorts.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie kann man Jogging-Shorts an die individuelle Körperform anpassen? Was sind die besten Materialien für Jogging-Shorts, um Komfort und Atmungsaktivität zu gewährleisten?
Jogging-Shorts können an die individuelle Körperform angepasst werden, indem sie über einen verstellbaren Bund oder Kordelzug verfügen. Zudem können sie in verschiedenen Längen und Schnitten erhältlich sein. Die besten Materialien für Jogging-Shorts sind atmungsaktiv und feuchtigkeitsableitend, wie z.B. Polyester, Nylon oder Mischgewebe mit Elasthan für mehr Bewegungsfreiheit. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
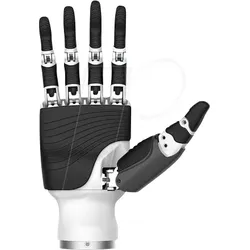
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Gregg, Brendan: Systems PerformanceSystems Performance , Systems Performance, Second Edition, covers concepts, strategy, tools, and tuning for operating systems and applications, using Linux-based operating systems as the primary example. A deep understanding of these tools and techniques is critical for developers today. Implementing the strategies described in this thoroughly revised and updated edition can lead to a better end-user experience and lower costs, especially for cloud computing environments that charge by the OS instance. Systems performance expert and best-selling author Brendan Gregg summarizes relevant operating system, hardware, and application theory to quickly get professionals up to speed even if they have never analyzed performance before. Gregg then provides in-depth explanations of the latest tools and techniques, including extended BPF, and shows how to get the most out of cloud, web, and large-scale enterprise systems. Key topics covered include Hardware, kernel, and application internals, and how they perform Methodologies for rapid performance analysis of complex systems Optimizing CPU, memory, file system, disk, and networking usage Sophisticated profiling and tracing with perf, Ftrace, and BPF (BCC and bpftrace) Performance challenges associated with cloud computing hypervisors Benchmarking more effectively Featuring up-to-date coverage of Linux operating systems and environments, Systems Performance, Second Edition, also addresses issues that apply to any computer system. The book will be a go-to reference for many years to come and, like the first edition, required reading at leading tech companies. Register your book for convenient access to downloads, updates, and/or corrections as they become available. See inside book for details. , Federungsset > Sportfederung , Auflage: 2. Auflage, Erscheinungsjahr: 20201216, Produktform: Kartoniert, Titel der Reihe: Addison-Wesley Professional Co##, Autoren: Gregg, Brendan, Auflage: 21002, Auflage/Ausgabe: 2. Auflage, Seitenzahl/Blattzahl: 928, Themenüberschrift: COMPUTERS / Operating Systems / UNIX, Fachschema: Open Source (EDV), Imprint-Titels: Addison-Wesley Professional Co, Warengruppe: HC/Betriebssysteme/Benutzeroberflächen, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 178, Breite: 234, Höhe: 51, Gewicht: 1562, Produktform: Kartoniert, Genre: Importe,58,54 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Welche Vorteile bieten Performance-Shorts im Vergleich zu herkömmlichen Shorts beim Sporttreiben? Welche Materialien werden für Performance-Shorts verwendet, um optimale Bewegungsfreiheit und Atmungsaktivität zu gewährleisten?
Performance-Shorts bieten eine bessere Passform und Unterstützung beim Sporttreiben. Sie bestehen in der Regel aus elastischen Materialien wie Polyester und Elasthan, die optimale Bewegungsfreiheit und Atmungsaktivität bieten. Dadurch bleiben Sportler trocken und kühl, auch bei intensiven Trainingseinheiten. **
-
Was sind die besten Materialien für atmungsaktive und bequeme Jogging-Shorts?
Die besten Materialien für atmungsaktive und bequeme Jogging-Shorts sind leichtes Polyester, Nylon und Elasthan, die Feuchtigkeit ableiten und schnell trocknen. Mesh-Einsätze sorgen für zusätzliche Belüftung und Komfort. Flache Nähte reduzieren Reibung und bieten eine angenehme Passform. **
-
Wie können Performance-Shorts dabei helfen, die sportliche Leistung zu verbessern? Welche Materialien eignen sich am besten für Performance-Shorts?
Performance-Shorts können die sportliche Leistung verbessern, indem sie Feuchtigkeit ableiten, die Bewegungsfreiheit erhöhen und die Muskelunterstützung bieten. Materialien wie Polyester, Elasthan und Mesh eignen sich am besten für Performance-Shorts, da sie leicht, atmungsaktiv und schnell trocknend sind. **
-
Welche Vorteile bieten Bike-Shorts im Vergleich zu herkömmlicher Sportbekleidung?
Bike-Shorts bieten eine enganliegende Passform, die aerodynamisch ist und Reibung reduziert. Sie sind speziell für Radfahrer entwickelt und bieten Polsterung im Sitzbereich für mehr Komfort auf langen Fahrten. Außerdem sind sie oft aus atmungsaktiven Materialien gefertigt, die Feuchtigkeit ableiten und die Haut trocken halten. **


Welche Eigenschaften machen Performance-Shorts ideal für sportliche Aktivitäten und wie unterscheiden sie sich von herkömmlichen Shorts?
Performance-Shorts sind leicht, atmungsaktiv und bieten eine gute Bewegungsfreiheit, was sie ideal für sportliche Aktivitäten macht. Im Vergleich zu herkömmlichen Shorts sind sie oft aus speziellen Materialien gefertigt, die Feuchtigkeit ableiten und schneller trocknen, um den Tragekomfort zu erhöhen. Zudem haben Performance-Shorts oft zusätzliche Features wie Taschen mit Reißverschluss oder reflektierende Elemente für bessere Sichtbarkeit bei Dunkelheit. **
Welche Eigenschaften machen Performance-Shorts ideal für sportliche Aktivitäten?
Performance-Shorts sind leicht und atmungsaktiv, was für eine gute Belüftung und Bewegungsfreiheit sorgt. Sie trocknen schnell und transportieren Feuchtigkeit vom Körper weg, um ein angenehmes Tragegefühl zu gewährleisten. Die speziellen Materialien und Schnitte bieten zudem Unterstützung und Komfort während des Trainings. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
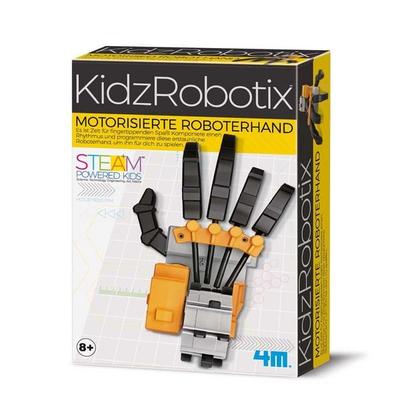
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Gregg, Brendan: Systems PerformanceSystems Performance , Systems Performance, Second Edition, covers concepts, strategy, tools, and tuning for operating systems and applications, using Linux-based operating systems as the primary example. A deep understanding of these tools and techniques is critical for developers today. Implementing the strategies described in this thoroughly revised and updated edition can lead to a better end-user experience and lower costs, especially for cloud computing environments that charge by the OS instance. Systems performance expert and best-selling author Brendan Gregg summarizes relevant operating system, hardware, and application theory to quickly get professionals up to speed even if they have never analyzed performance before. Gregg then provides in-depth explanations of the latest tools and techniques, including extended BPF, and shows how to get the most out of cloud, web, and large-scale enterprise systems. Key topics covered include Hardware, kernel, and application internals, and how they perform Methodologies for rapid performance analysis of complex systems Optimizing CPU, memory, file system, disk, and networking usage Sophisticated profiling and tracing with perf, Ftrace, and BPF (BCC and bpftrace) Performance challenges associated with cloud computing hypervisors Benchmarking more effectively Featuring up-to-date coverage of Linux operating systems and environments, Systems Performance, Second Edition, also addresses issues that apply to any computer system. The book will be a go-to reference for many years to come and, like the first edition, required reading at leading tech companies. Register your book for convenient access to downloads, updates, and/or corrections as they become available. See inside book for details. , Federungsset > Sportfederung , Auflage: 2. Auflage, Erscheinungsjahr: 20201216, Produktform: Kartoniert, Titel der Reihe: Addison-Wesley Professional Co##, Autoren: Gregg, Brendan, Auflage: 21002, Auflage/Ausgabe: 2. Auflage, Seitenzahl/Blattzahl: 928, Themenüberschrift: COMPUTERS / Operating Systems / UNIX, Fachschema: Open Source (EDV), Imprint-Titels: Addison-Wesley Professional Co, Warengruppe: HC/Betriebssysteme/Benutzeroberflächen, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 178, Breite: 234, Höhe: 51, Gewicht: 1562, Produktform: Kartoniert, Genre: Importe,58,54 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie kann man Jogging-Shorts an die individuelle Körperform anpassen? Was sind die besten Materialien für Jogging-Shorts, um Komfort und Atmungsaktivität zu gewährleisten?
Jogging-Shorts können an die individuelle Körperform angepasst werden, indem sie über einen verstellbaren Bund oder Kordelzug verfügen. Zudem können sie in verschiedenen Längen und Schnitten erhältlich sein. Die besten Materialien für Jogging-Shorts sind atmungsaktiv und feuchtigkeitsableitend, wie z.B. Polyester, Nylon oder Mischgewebe mit Elasthan für mehr Bewegungsfreiheit. **
-
Welche Vorteile bieten Performance-Shorts im Vergleich zu herkömmlichen Shorts beim Sporttreiben? Welche Materialien werden für Performance-Shorts verwendet, um optimale Bewegungsfreiheit und Atmungsaktivität zu gewährleisten?
Performance-Shorts bieten eine bessere Passform und Unterstützung beim Sporttreiben. Sie bestehen in der Regel aus elastischen Materialien wie Polyester und Elasthan, die optimale Bewegungsfreiheit und Atmungsaktivität bieten. Dadurch bleiben Sportler trocken und kühl, auch bei intensiven Trainingseinheiten. **
-
Was sind die besten Materialien für atmungsaktive und bequeme Jogging-Shorts?
Die besten Materialien für atmungsaktive und bequeme Jogging-Shorts sind leichtes Polyester, Nylon und Elasthan, die Feuchtigkeit ableiten und schnell trocknen. Mesh-Einsätze sorgen für zusätzliche Belüftung und Komfort. Flache Nähte reduzieren Reibung und bieten eine angenehme Passform. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie können Performance-Shorts dabei helfen, die sportliche Leistung zu verbessern? Welche Materialien eignen sich am besten für Performance-Shorts?
Performance-Shorts können die sportliche Leistung verbessern, indem sie Feuchtigkeit ableiten, die Bewegungsfreiheit erhöhen und die Muskelunterstützung bieten. Materialien wie Polyester, Elasthan und Mesh eignen sich am besten für Performance-Shorts, da sie leicht, atmungsaktiv und schnell trocknend sind. **
-
Welche Vorteile bieten Bike-Shorts im Vergleich zu herkömmlicher Sportbekleidung?
Bike-Shorts bieten eine enganliegende Passform, die aerodynamisch ist und Reibung reduziert. Sie sind speziell für Radfahrer entwickelt und bieten Polsterung im Sitzbereich für mehr Komfort auf langen Fahrten. Außerdem sind sie oft aus atmungsaktiven Materialien gefertigt, die Feuchtigkeit ableiten und die Haut trocken halten. **
-
Welche Eigenschaften machen Performance-Shorts ideal für sportliche Aktivitäten und wie unterscheiden sie sich von herkömmlichen Shorts?
Performance-Shorts sind leicht, atmungsaktiv und bieten eine gute Bewegungsfreiheit, was sie ideal für sportliche Aktivitäten macht. Im Vergleich zu herkömmlichen Shorts sind sie oft aus speziellen Materialien gefertigt, die Feuchtigkeit ableiten und schneller trocknen, um den Tragekomfort zu erhöhen. Zudem haben Performance-Shorts oft zusätzliche Features wie Taschen mit Reißverschluss oder reflektierende Elemente für bessere Sichtbarkeit bei Dunkelheit. **
-
Welche Eigenschaften machen Performance-Shorts ideal für sportliche Aktivitäten?
Performance-Shorts sind leicht und atmungsaktiv, was für eine gute Belüftung und Bewegungsfreiheit sorgt. Sie trocknen schnell und transportieren Feuchtigkeit vom Körper weg, um ein angenehmes Tragegefühl zu gewährleisten. Die speziellen Materialien und Schnitte bieten zudem Unterstützung und Komfort während des Trainings. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.